


Kako glatko podesiti brzinu rotacije motoriziranog stupnja rotacije?
Kao dobavljač motorizovanih stepeni rotacije, razumem ključnu ulogu koju glatko podešavanje brzine igra u različitim primenama, od precizne proizvodnje do naučnih istraživanja. Dobro kontrolisana i glatko podesiva brzina rotacije može značajno poboljšati performanse i preciznost vaše opreme. U ovom blogu ću podijeliti neke efikasne načine za postizanje glatkog podešavanja brzine motorizirane rotacije.
Razumijevanje osnova motoriziranih faza rotacije
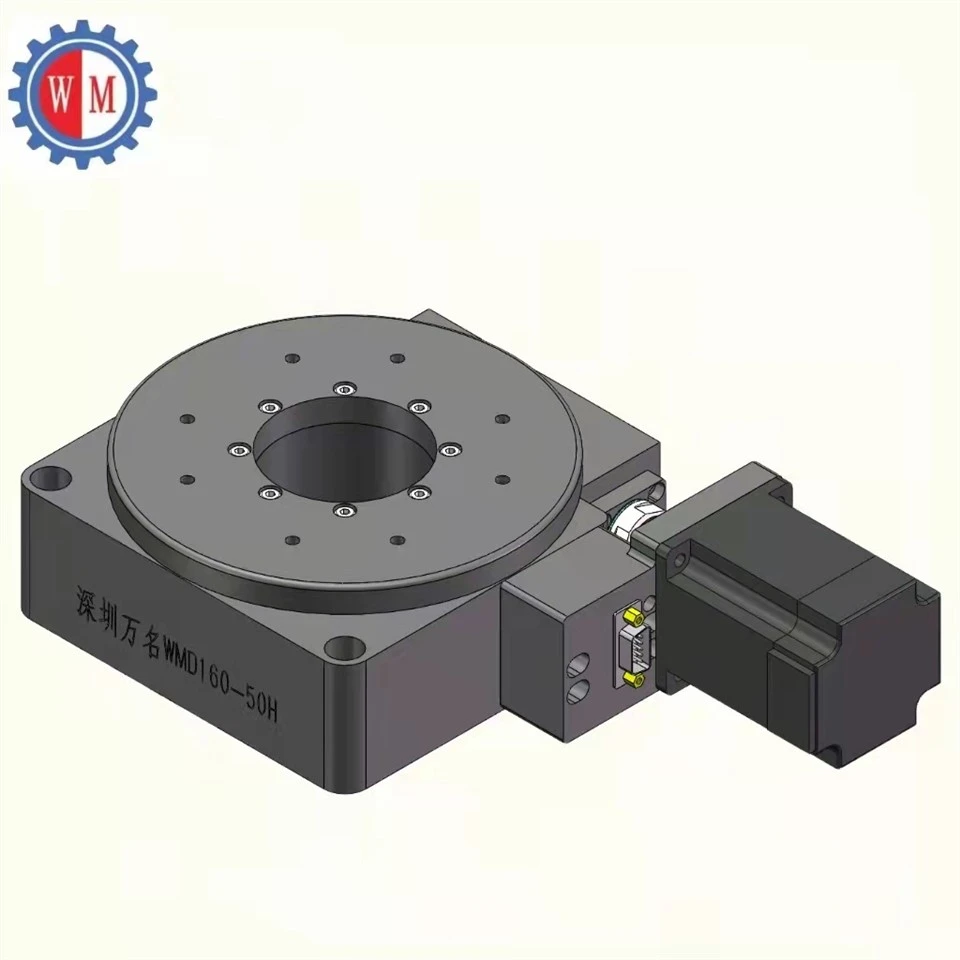
Prije nego što uđemo u metode podešavanja brzine, bitno je imati temeljno razumijevanje faza motorizirane rotacije. Motorizirana rotacija je uređaj koji može rotirati objekt oko fiksne ose. Obično se sastoji od motora, transmisionog mehanizma, kontrolnog sistema i platforme na kojoj se postavlja predmet koji treba rotirati.
Na tržištu postoje različite vrste motoriziranih stupnjeva rotacije. Na primjer, theMotorizirana rotirajuća pozornica s pužnim zupčanikomnudi veliki obrtni moment i precizno pozicioniranje zbog jedinstvenih svojstava pužnog zupčanika. TheMinaturna rotirajuća faza za pozicioniranjeje dizajniran za primjene gdje je prostor ograničen, ali je i dalje potrebna visoka precizna rotacija. I theOptički motorizovani rotirajući stepenje posebno prilagođen za optičke aplikacije, pružajući glatku i preciznu rotaciju za optičke komponente.
Odabir pravog motora
Izbor motora je prvi i najkritičniji korak u postizanju glatkog podešavanja brzine. Različiti motori imaju različite karakteristike koje utiču na performanse kontrole brzine.
Koračni motori
Koračni motori su popularan izbor za motorizovane stepene rotacije. Kreću se u diskretnim koracima, a njihova brzina se može kontrolisati podešavanjem frekvencije ulaznih impulsa. Jedna od prednosti koračnih motora je njihova sposobnost da precizno drže poziciju bez povratnog sistema. Međutim, kada je u pitanju glatko podešavanje brzine, koračni motori mogu imati neka ograničenja. Pri malim brzinama, mogu proizvesti vibracije i zvučnu buku zbog kretanja korak po korak. Da bi se ovo prevazišlo, može se koristiti mikro-stepping tehnologija. Mikro-stepping dijeli svaki puni korak na manje pod-korake, što rezultira glatkijim kretanjem i smanjenim vibracijama.

Servo motori
Servo motori su još jedna opcija. Oni koriste mehanizam povratne sprege, obično enkoder, za kontinuirano praćenje položaja i brzine osovine motora. Ovo omogućava vrlo preciznu kontrolu brzine i nesmetan rad u širokom rasponu brzina. Servo motori se mogu brzo prilagoditi promjenama opterećenja i održavati konstantnu brzinu. Međutim, oni su generalno skuplji od koračnih motora i zahtijevaju složeniji sistem upravljanja.
Kontrola napajanja
Napajanje motora direktno utiče na njegovu brzinu rotacije. Kontrolom napona ili struje dovedene do motora, možete podesiti njegovu brzinu.
Kontrola napona
Za DC motore, podešavanje napona je jednostavan način za promjenu brzine. Veći napon će općenito rezultirati većom brzinom rotacije, dok će niži napon usporiti motor. Međutim, važno je napomenuti da odnos između napona i brzine nije uvijek linearan, posebno kada je motor pod opterećenjem. Dodatno, prenaponski ili podnaponski uslovi mogu oštetiti motor.
Current Control
Kontrola struje koja teče kroz motor također može utjecati na njegovu brzinu. Ograničavanjem struje možete smanjiti izlazni moment motora, što zauzvrat može usporiti rotaciju. Kontrola struje se često koristi u kombinaciji sa kontrolom napona kako bi se postiglo preciznije podešavanje brzine.
Implementacija algoritma glatke kontrole
Dobro osmišljen kontrolni algoritam je neophodan za glatko podešavanje brzine. Upravljački algoritam uzima podatke od korisnika ili senzora i izračunava odgovarajući izlaz za motor kako bi se postigla željena brzina.
Proporcionalno - integralno - derivativno (PID) upravljanje
PID kontrola je široko korišten algoritam u kontroli brzine motora. Sastoji se od tri komponente: proporcionalne, integralne i derivative. Proporcionalni član odgovara trenutnoj grešci između željene brzine i stvarne brzine. Integralni pojam akumulira grešku tokom vremena i pomaže da se eliminiše svaka greška stabilnog stanja. Izvodni termin predviđa buduću grešku na osnovu stope promjene greške i pruža korektivnu akciju kako bi se spriječilo prekoračenje. Podešavanjem PID parametara (Kp, Ki i Kd), možete optimizirati performanse kontrole brzine i postići glatko ubrzanje i usporavanje.
Fuzzy Logic Control
Fuzzy logic kontrola je napredniji algoritam upravljanja koji može upravljati složenim i nesigurnim sistemima. Koristi skup lingvističkih pravila kako bi približio ljudsko razmišljanje. U kontekstu kontrole brzine motora, fuzzy logika se može prilagoditi promjenjivim uvjetima i omogućiti glatko podešavanje brzine bez potrebe za preciznim matematičkim modelima.
Mehanička razmatranja
Osim električnih i kontrolnih aspekata, mehanički faktori također igraju važnu ulogu u glatkom podešavanju brzine.
Kaiš i zupčanik
Ako vaša motorizirana rotacija koristi sistem prijenosa remena ili zupčanika, pravilno zatezanje i poravnavanje su ključni. Labav remen ili neusklađeni zupčanici mogu uzrokovati vibracije i trzaje tokom rotacije, što će utjecati na glatkoću podešavanja brzine. Redovno održavanje, kao što je provjera i podešavanje zategnutosti remena i poravnanja zupčanika, neophodno je kako bi se osigurale optimalne performanse.
Load Balancing
Raspodjela opterećenja na stupnju rotacije također može utjecati na podešavanje brzine. Neravnomjerno raspoređeno opterećenje može uzrokovati jači rad motora na jednoj strani, što dovodi do fluktuacija u brzini. Uvjerite se da je predmet koji se rotira pravilno centriran i uravnotežen na platformi.
Povratne informacije i praćenje
Kontinuirana povratna informacija i nadzor su neophodni za postizanje i održavanje glatkog podešavanja brzine. Senzori, kao što su koderi ili tahometri, mogu se koristiti za mjerenje stvarne brzine motora. Ove povratne informacije mogu se poslati nazad kontrolnom sistemu, koji zatim može izvršiti podešavanja u realnom vremenu kako bi brzina bila stabilna.
Pored toga, praćenje performansi faze motorizovane rotacije tokom vremena može pomoći da se rano identifikuju potencijalni problemi. Na primjer, povećanje vibracija ili buke može ukazivati na problem s motorom, prijenosnim sistemom ili algoritmom upravljanja. Redovna provjera i analiza podataka o performansama može pomoći u sprječavanju kvarova i osigurati nesmetan rad opreme.
Zaključak
Glatko podešavanje brzine rotacije motorizovanog stepena rotacije zahteva sveobuhvatan pristup koji uzima u obzir izbor pravog motora, kontrolu napajanja, implementaciju odgovarajućeg algoritma upravljanja, razmatranje mehaničkih faktora i kontinuiranu povratnu informaciju i praćenje. Prateći ove smjernice, možete osigurati da vaš motorizirani stepen rotacije radi efikasno i pruža preciznu i glatku rotaciju.
Ukoliko ste zainteresovani za naše motorizovane faze rotacije ili trebate više informacija o tehnikama podešavanja brzine, pozivamo vas da nas kontaktirate za dalju diskusiju i potencijalnu poslovnu saradnju. Posvećeni smo pružanju visokokvalitetnih proizvoda i profesionalne tehničke podrške kako bismo zadovoljili vaše specifične potrebe.
Reference
- Dorf, RC, & Bishop, RH (2016). Moderni kontrolni sistemi. Pearson.
- Krause, PC, Wasynczuk, O., Sudhoff, SD, i Pekarek, SD (2013). Analiza električnih mašina i pogonskih sistema. Wiley.
- Fuzzy Logic Toolbox Korisnički vodič. MathWorks.


